
工业世界模型如何在虚拟世界里,为机器人积累真实经验?
人工智能快速发展下,机器人正从执行固定程序,走向能够自主感知、判断和操作的具身智能阶段。一个现实问题随之出现:机器人如何像人类一样,通过大量实践积累经验?
让机器人直接在真实世界中反复训练,成本高、周期长。如果能够提前构建一个遵循物理规律的虚拟世界,让机器人在其中不断尝试、学习和纠错,能否加快具身智能走向工业现场的进程?
天洑工业世界模型正是为解决这一问题提出的解决方案。
机器人学习,真实与虚拟的取舍
对于人类而言,拿起水杯、拧紧螺丝、安装零件,都是十分自然的动作。但对机器人来说,它需要判断物体的位置、形状和重量,计算合适的抓取力度,还要考虑材料的摩擦系数、接触变形,以及运动过程中可能发生的滑动。
目前,机器人可以通过人工示教、真实数据采集和强化学习等方式掌握这些技能,但现实训练存在明显局限。
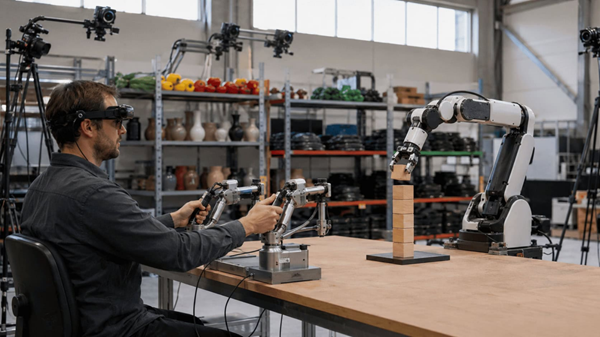
首先是成本。真实机器人每完成一次操作,都需要设备运行、工件准备和人工维护。如果操作失败,还可能造成零件损坏或设备磨损。
其次是效率。真实机器人只能按照现实时间完成动作,而复杂操作策略往往需要大量训练数据。
更重要的是,许多危险工况很难在现实中反复制造。例如,机器人抓取高温工件时发生失误、搬运重物时出现夹持失效,或者传感器突然故障。这些情况恰恰是机器人需要提前掌握应对方法的场景。
近年来,英伟达等企业持续推动物理仿真与机器人学习结合,通过虚拟环境训练机器人控制策略。这一技术方向通常被称为Sim-to-Real,即从仿真到现实的迁移。
工业世界模型可以进一步扩展虚拟训练的范围。
假设需要训练一台机器人,将金属零件准确装配到指定位置。工程师可以首先构建包含机器人、工件、夹具、工作台及其物理关系的工业世界模型。
随后,通过改变模型中的条件,生成大量不同的虚拟训练环境。
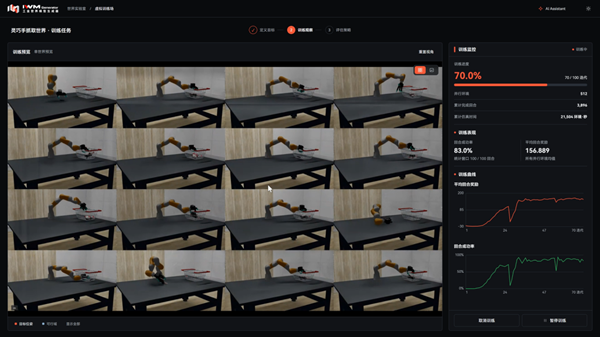
例如,在虚拟世界中,机器人需要抓取光滑的金属零件;在另一个世界中,零件重量增加;第三个世界里,零件的位置发生偏移;第四个世界中,机械夹爪的摩擦力下降。
这些不同条件构成了大量可以反复运行的虚拟世界。机器人在其中不断观察环境、执行动作、获得反馈,并根据操作结果调整策略。每一次成功和失败,都可以转化为机器人学习所需要的数据。
天洑工业世界模型,具身智能训练的基础设施
在这一技术发展方向上,南京天洑软件有限公司正在探索工业世界模型与具身智能的结合。
作为工业世界模型框架体系及基础设施提供商,天洑于2026年10月正式发布工业世界模型生成器(IWM Generator),提出将分散的工业数据、工程模型和物理规律组织成可运行、可校准、可复用的工业世界模型。
工业世界模型生成器可以利用CAD模型、机器人结构描述文件、材料数据、传感器数据和试验数据等工程资产,通过工业本体建立对象、属性、关系和约束之间的联系,并绑定相应的物理模型。
在此基础上,改变工件、材料、环境、初始状态和故障条件,就可以生成不同的虚拟训练世界。
支撑这一体系的,是天洑长期积累的物理AI与工业AI能力。
其中,AICFD、AIFEM等物理建模工具提供流体、传热、结构等方面的计算基础,AIPOD支持参数优化与设计探索;DTEmpower和工业AI底座TFIIF则提供工业数据建模、模型训练和运行等能力。
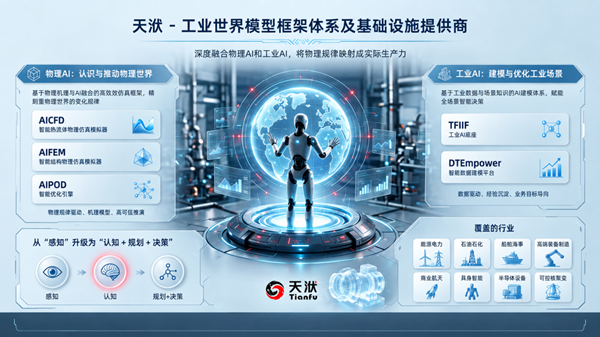
通过将高精度物理计算与AI快速预测模型结合,工业世界模型有望在保证关键物理行为可信度的同时,提高虚拟环境的运行效率,为机器人训练提供可持续生成的工业数据和测试场景。
未来,一台进入汽车工厂的机器人,或许已经在虚拟环境中装配过大量不同规格的零件;一台进入危险区域的巡检机器人,可能提前经历过各种设备故障;一台灵巧手机器人,也可能通过大量虚拟交互学习不同材料的抓取技巧。
对于具身智能产业而言,工业世界模型的价值,正在于将昂贵、稀缺且存在风险的真实物理经验,转化为能够持续生成、反复利用的虚拟训练资源。
随着物理AI、工业AI与机器人学习技术逐步融合,工业世界模型有望成为具身智能发展的重要基础设施。
让机器人先在虚拟世界中经历更多挑战,再到真实世界中完成任务。这或许将成为下一代工业机器人学习的重要方式。
郑重声明:以上内容与本站立场无关。本站发布此内容的目的在于传播更多信息,本站对其观点、判断保持中立,不保证该内容(包括但不限于文字、数据及图表)全部或者部分内容的准确性、真实性、完整性、有效性、及时性、原创性等。相关内容不对各位读者构成任何投资建议,据此操作,风险自担。股市有风险,投资需谨慎。如对该内容存在异议,或发现违法及不良信息,请发送邮件至,我们将安排核实处理。